1254 字 6 分钟
无基站多目标协同定位系统
项目概述
在室内、地下等 GNSS 信号不可用的环境中,如何让一组移动设备在没有预部署基站、没有先验位置、也没有绝对航向参考的条件下,建立共同的空间坐标系?
本项目围绕这一问题,将轻量化足载实时惯性导航与基于 UWB 和 IMU 的多目标方位自动对齐结合起来:前者持续提供每个节点自身的运动增量,后者利用节点间距离约束,恢复相对空间结构并将各条局部轨迹映射到统一坐标系。
两篇相关文章介绍的是同一项目中相互衔接的两个部分。
系统组成
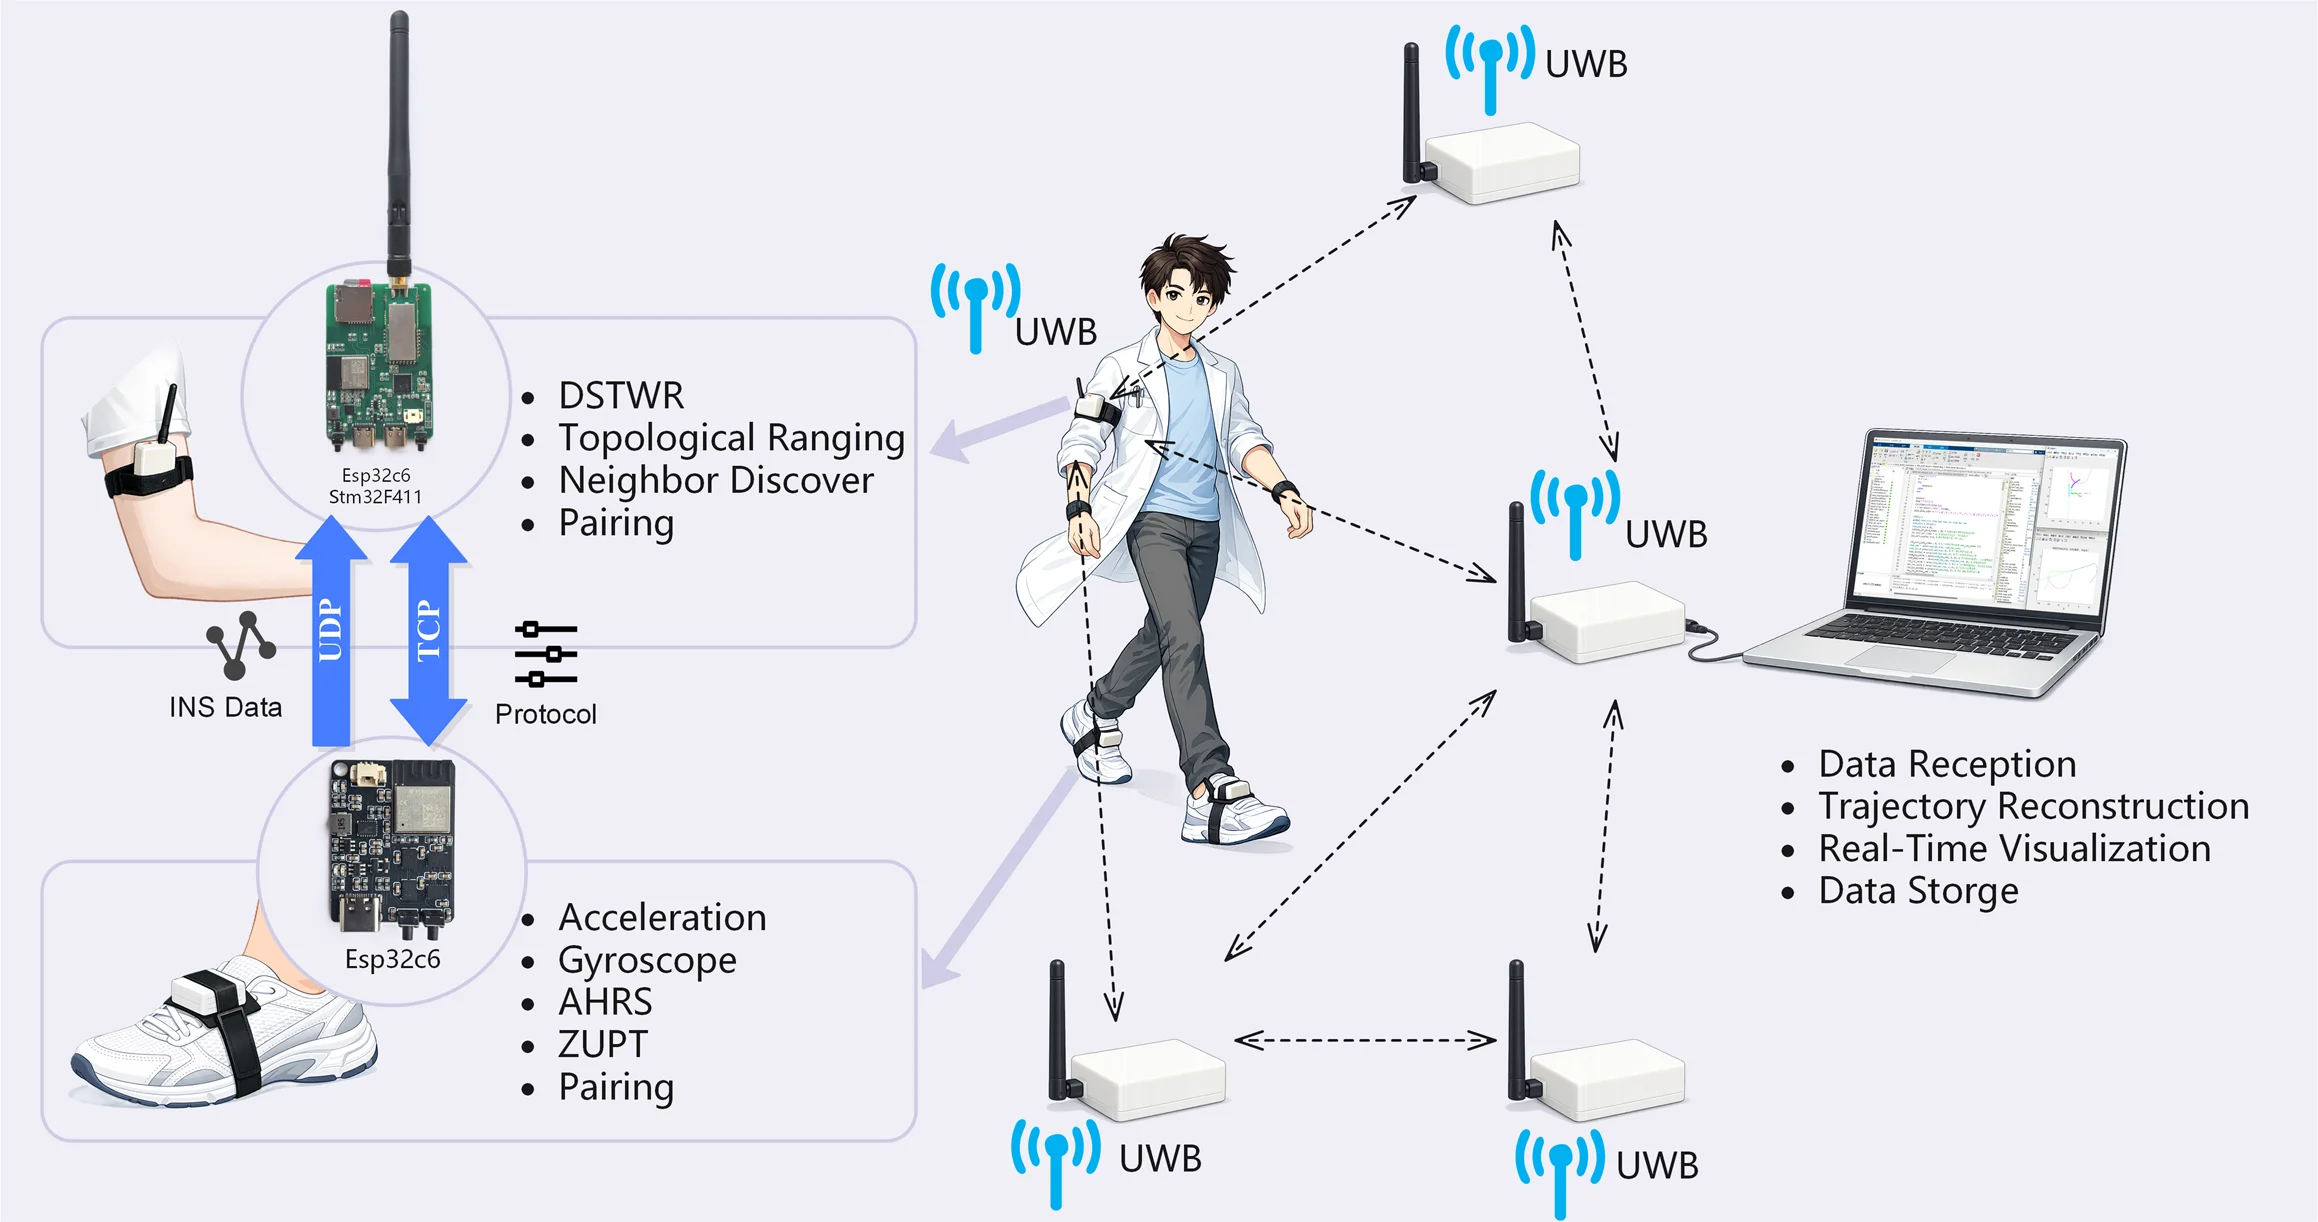
每名参与者佩戴两个传感器模块:
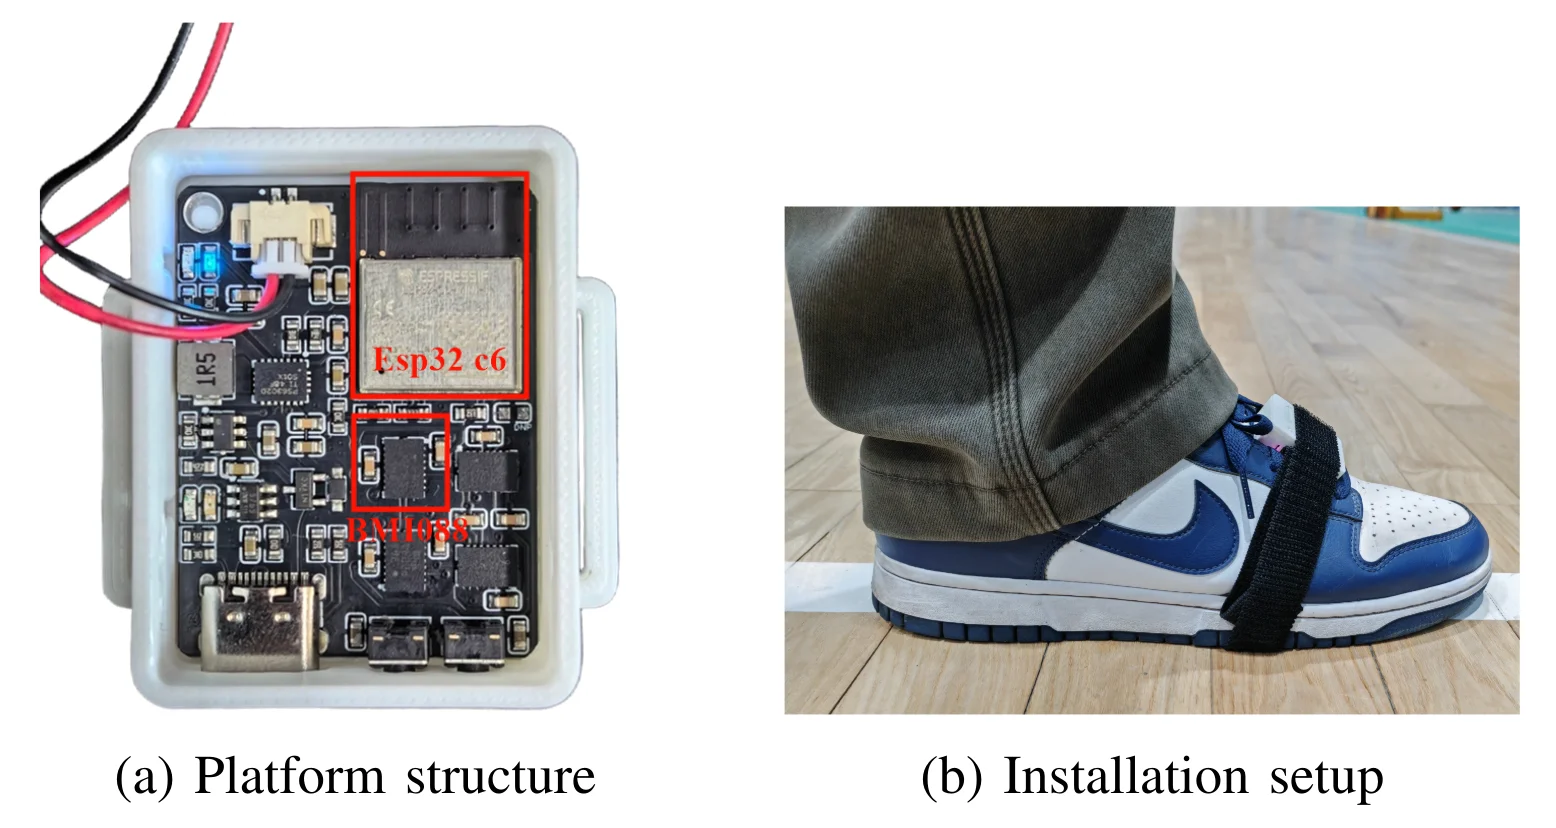
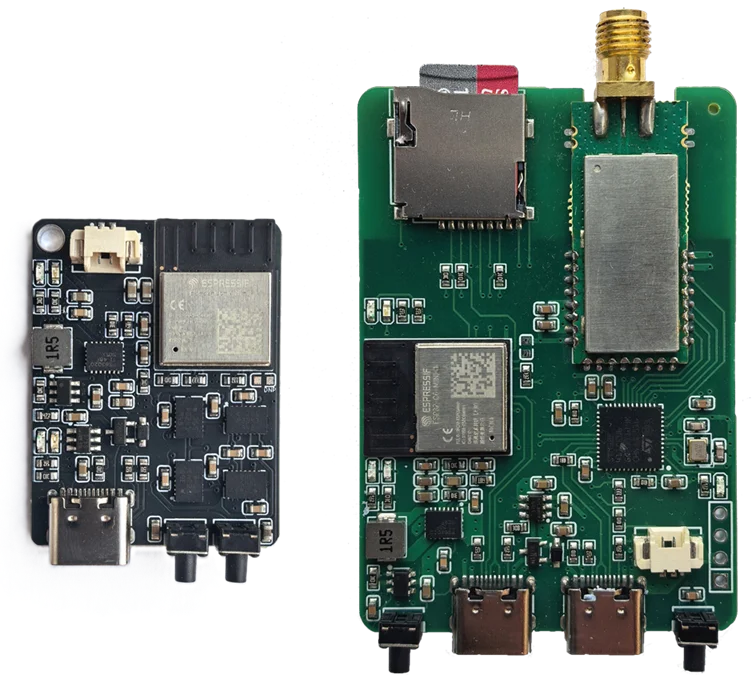
- 足部惯性模块:基于 ESP32-C6 与 BMI088 六轴 IMU,执行足载惯性导航,输出局部位移与运动状态。
- 上臂 UWB 模块:基于 DecaWave DW1000,测量节点间距离,为协同定位提供相对几何约束。
足载模块独立运行惯导算法,位移信息与 UWB 测距汇聚到主节点。协同重建阶段剔除非视距(NLOS)异常测量,构建多历元观测序列。
足载实时惯性导航
适应步态变化的零速检测
针对步态变化导致零速判定不稳定的问题,检测器融合两类信息:
- 残差能量:利用短时加速度、角速度残差,捕捉足部触地前后的状态变化。
- 低频角运动包络:保留步态的周期性特征,辅助判断支撑阶段。
通过软归一化压缩,降低大动态范围对判定的影响,避免引入较长的检测延迟。
一帧输入,一次状态输出
系统采用六状态无迹卡尔曼滤波器(UKF),直接在导航坐标系中建模复合加性加速度误差,结合条件触发的零速更新(ZUPT)抑制累积漂移。
每接收一帧 IMU 数据,就在同一处理周期内发布对应时刻的状态;摆动阶段也持续输出当前状态,无需等待下一次支撑确认。这使运动数据能够及时参与后续协同定位,减少状态陈旧与时间对齐问题。
无基站初始化与方位对齐
从距离恢复相对拓扑
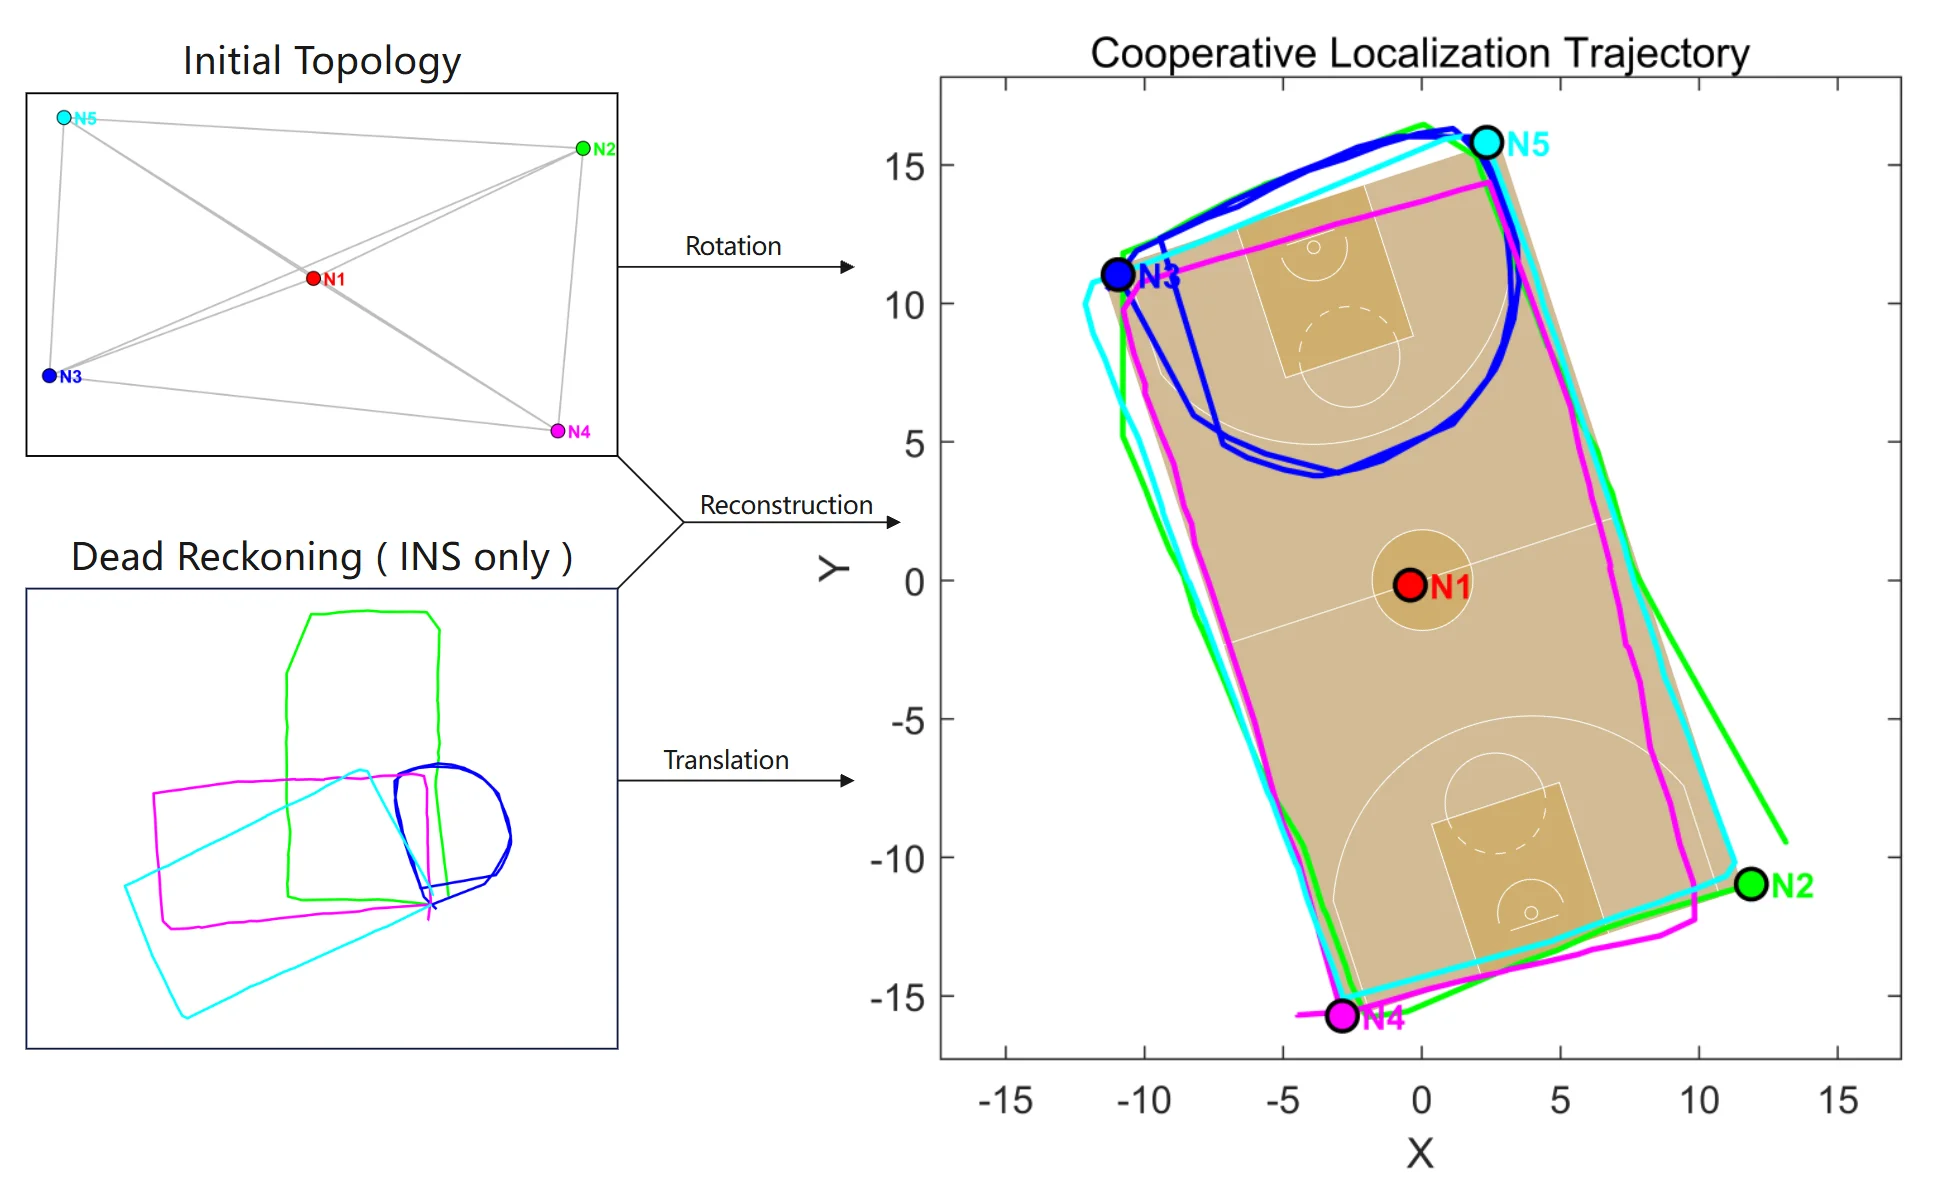
在启动时刻,使用多维尺度分析(MDS),仅依据 UWB 节点间距离恢复相对空间拓扑,无需预设节点位置。
利用运动完成方位对齐
节点开始运动后,通过时空联合优化,求解整体旋转与各节点相对方位,将不同初始朝向下得到的局部惯导轨迹映射到统一坐标系。
针对距离重建存在的镜像歧义,采用双分支并行求解,比较两种构型的观测残差。原文实验中,正确构型的残差比镜像构型低数个数量级。
实验验证
单节点惯导验证
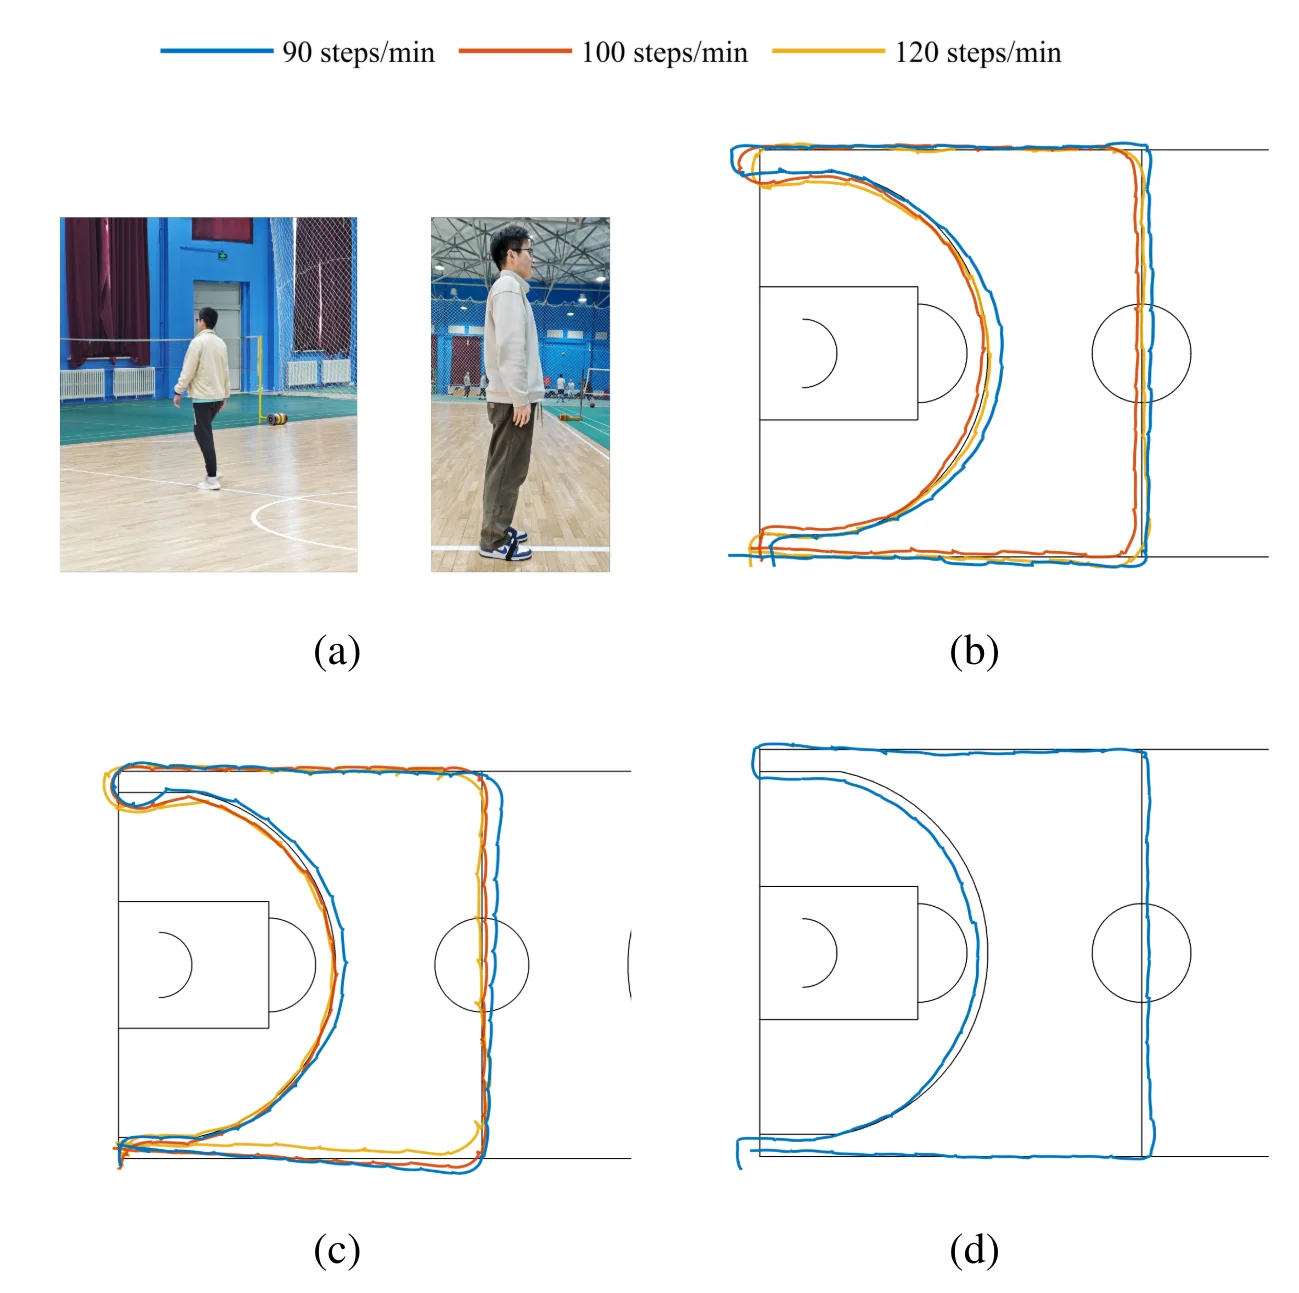
足载惯导实验使用 ESP32-C6(160 MHz)与 BMI088。室内实验在约 15 m × 14 m 的半篮球场进行,两名参与者分别以 90、100、120 步/分钟完成重复闭环行走,并进行了 90 至 120 步/分钟连续变化的步频实验。
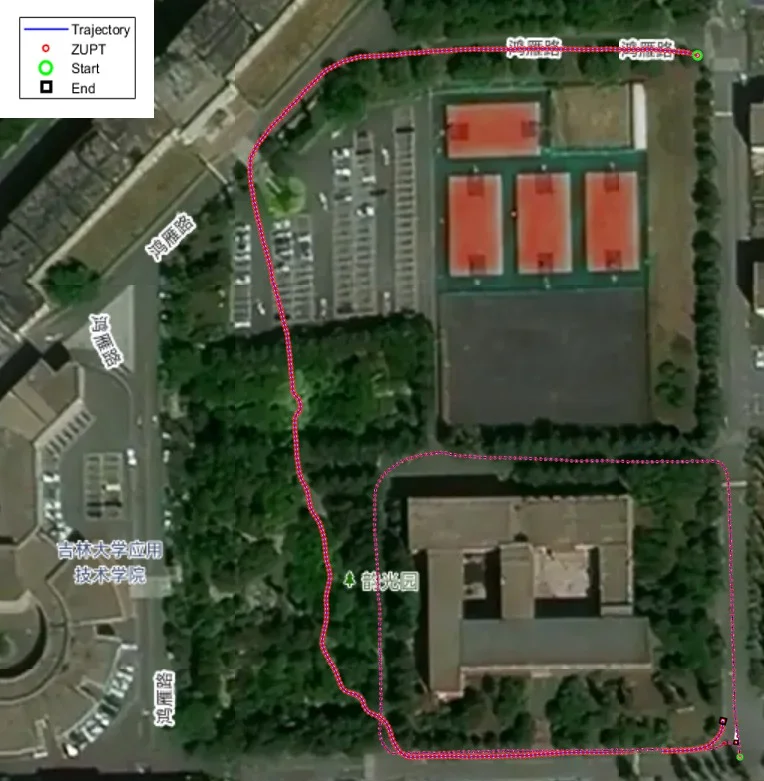
室外长距离行走实验进一步观察了连续轨迹传播与周期性误差抑制。与等待支撑确认后才发布状态的延迟基线相比,一帧输入、一次输出的机制提供了更连续的当前状态输出。
多节点协同验证
协同实验在 28 m × 15 m 的室内篮球场进行,5 名参与者从分散位置、随机初始朝向出发,执行直线、直角转弯、环形与不规则运动,全程不使用预部署基站或预设位置。
UWB 模块使用双边双向测距,典型测距精度为 5–20 cm。这一数值描述的是节点间测距精度,并不等同于完整系统的定位误差。
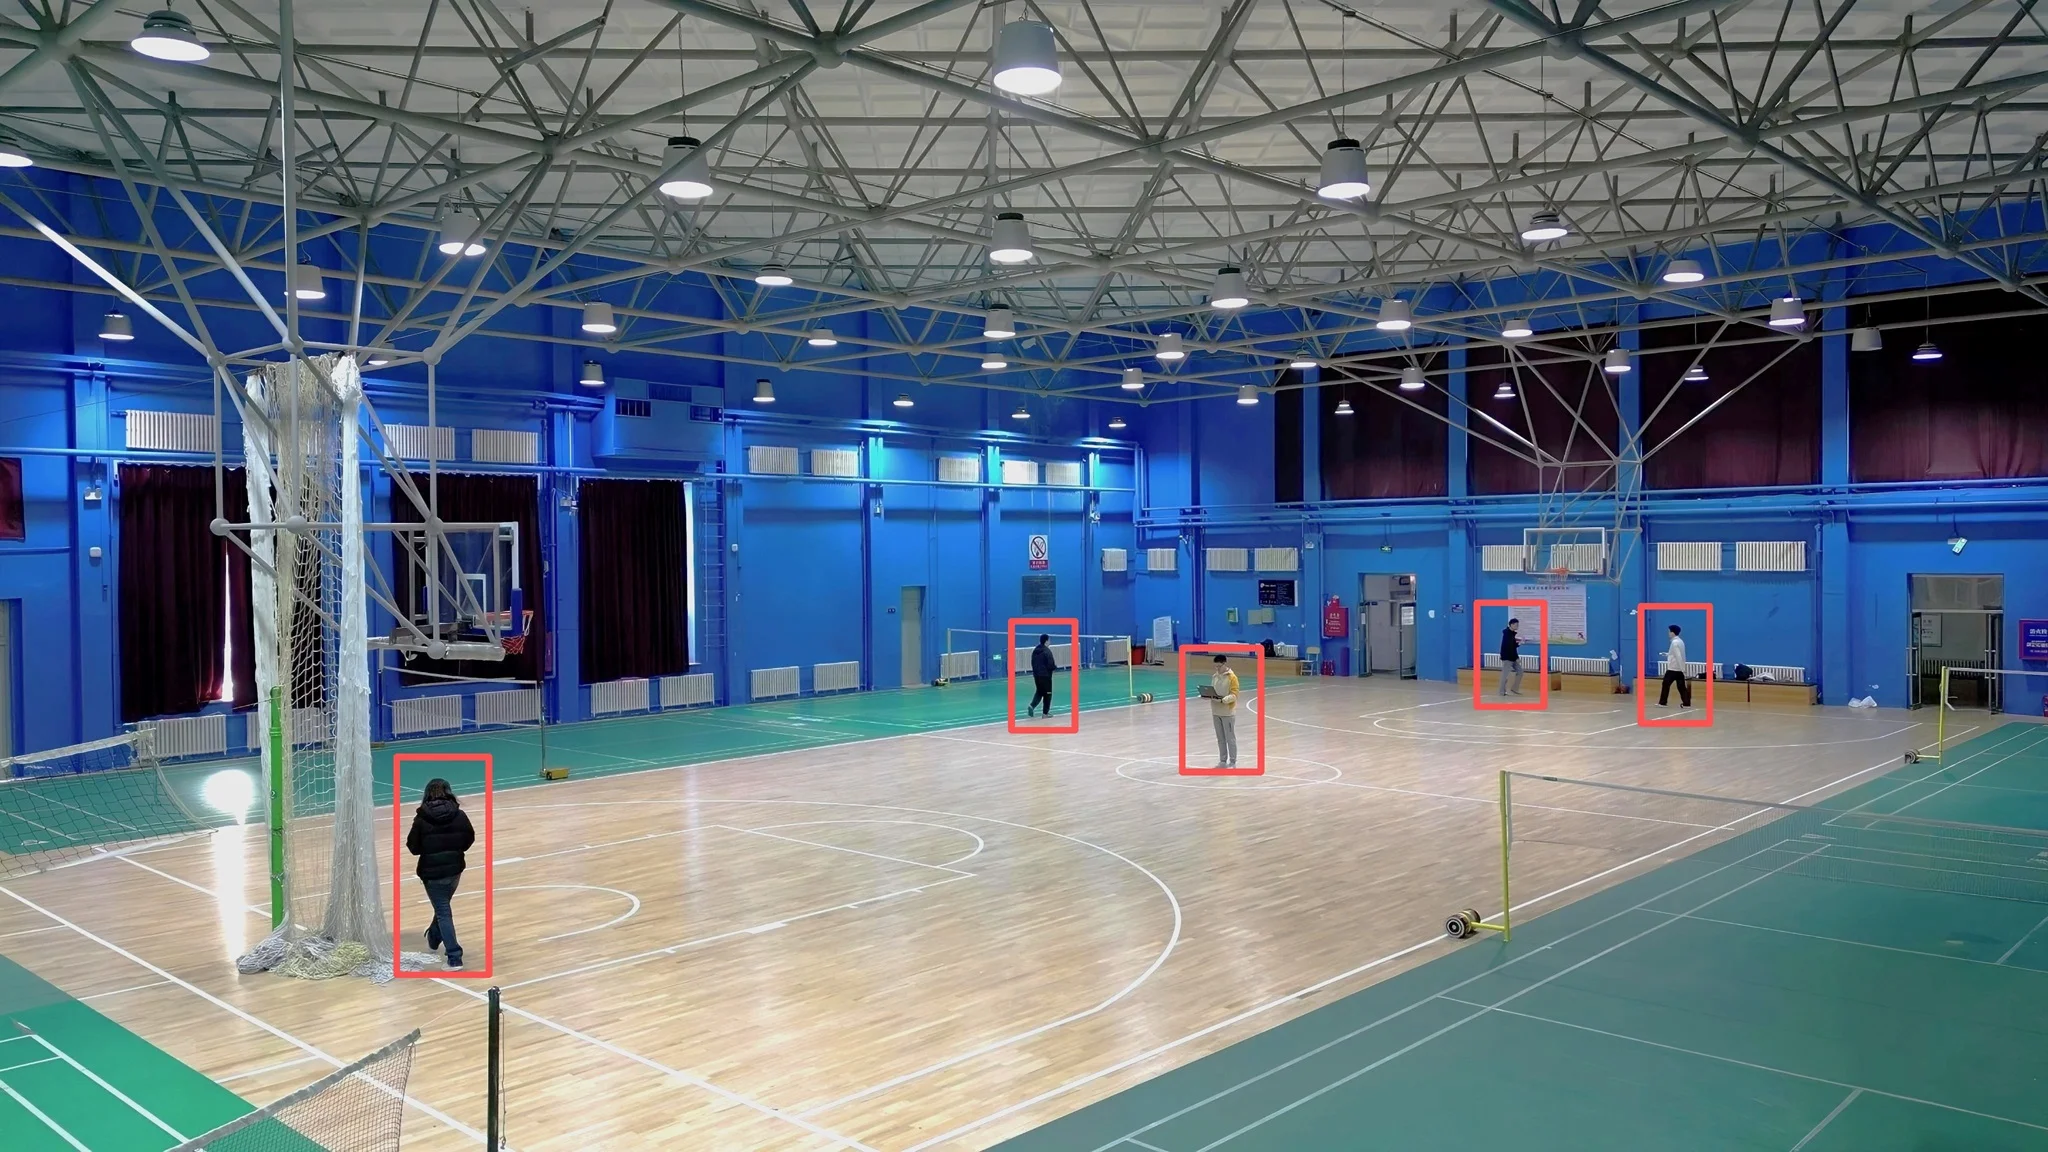
真实硬件实验表明,在传感器噪声、同步误差和复杂运动条件下,算法能够恢复连续多节点轨迹,为无 GNSS 环境中的协同导航提供自主初始化方案。
相关文章
- 无基站多目标方位自动对齐:Anchor-Free Multi-Target Azimuth Auto-Alignment with UWB and IMU
- 严格实时与轻量化足载惯导:Strictly Real-Time and Lightweight Foot-Mounted Inertial Navigation
两篇文章分别展开协同定位与足载惯导的实现细节。本页将它们作为一个完整项目统一介绍。